
新上线15天前0 投票
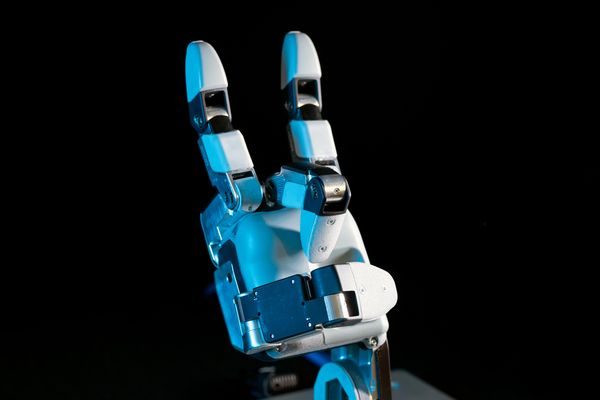
Atlas 机器人新机械手:可能超越仿人设计的工程突破
波士顿动力为何反其道而行?
在机器人领域,打造一只「像人手一样」的机械手,几乎是所有顶尖实验室的执念。但波士顿动力(Boston Dynamics)在 Atlas 机器人上给出了一个反直觉的答案:三根手指加一根拇指,13 个自由度——这就是他们眼中「几乎能做所有事」的最优解。
据 IEEE Spectrum 报道,波士顿动力认为,人类手部的复杂结构并非机器人抓取的最佳模板。人手拥有约 21 个自由度,但其中大量自由度用于精细的肌肉协同与冗余控制,对机器人而言,这反而意味着更高的成本、更复杂的控制算法和更低的可靠性。
三指为何够用?
从工程角度看,机械手设计的核心矛盾始终是:能力、可靠性与可制造性三者难以兼得。
- 能力:13 个自由度已足以覆盖绝大多数工业与物流场景中的抓取需求,包括不规则物体、工具使用和双手协同操作。
- 可靠性:更少的关节和驱动器意味着更少的故障点。在 Atlas 这类需要高动态运动的人形机器人上,手部一旦失灵,整机任务即告失败。
- 可制造性:仿人手往往依赖大量定制微型电机和精密传动结构,量产难度极高。三指方案在零部件数量和装配复杂度上都有显著优势。
值得注意的是,这并非波士顿动力首次挑战仿人范式。Atlas 本身就以非仿人的液压驱动和动态运动能力著称,其设计哲学一贯是功能优先于形态。
行业背景:仿人手的困境
过去十年,Shadow Robot、特斯拉 Optimus、以及多所高校的灵巧手项目,大多沿着模仿人手的路线推进。但结果往往是:实验室演示惊艳,实际部署困难。特斯拉 Optimus 的机械手据称拥有 11 个自由度,已引发广泛讨论;而波士顿动力的 13 自由度三指方案,在自由度数量接近的同时,结构更为精简。
这背后反映出一个更深层的趋势:人形机器人的竞争正在从「像不像人」转向「能不能干活」。当机器人进入仓储、制造和危险环境作业时,可靠性、维护成本和量产能力,远比外观拟人更重要。
仍需观察的问题
目前,波士顿动力尚未公布该机械手的详细技术参数、负载能力和量产计划。三指设计在精细操作(如穿针、使用螺丝刀)上的上限,也有待实际验证。但可以确定的是,这一设计为行业提供了一个重要参照:仿人未必是最优,工程约束下的取舍才是真正的竞争力。
