
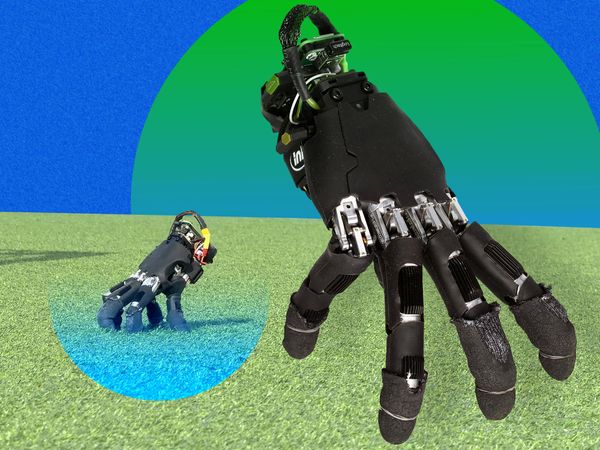
这只脱离躯体的机械手,本身就是一台完整的机器人
当机械手不再需要手臂
在大多数人的认知里,机械手只是机器人的一个末端执行器——它需要连接在机械臂上,机械臂又需要安装在移动底盘或固定基座上,才能完成有意义的工作。但苏黎世联邦理工学院(ETH Zurich)的研究团队提出了一个反直觉的设想:如果一只手本身就能成为一台完整的机器人呢?
IEEE Spectrum 近日报道了这项研究。论文作者 Amirhossein Kazemipour、Hehui Zheng 和 Robert Katzschmann 展示了一种新思路:通过少量改造与训练,一只现成的商用机械手可以独立完成移动和操作任务,不再依赖传统的"手臂+底盘"组合。
从"末端工具"到"独立个体"
这项研究的核心概念是多用途身体部件(multipurpose body parts)。传统机器人设计遵循层级结构:移动平台负责位移,机械臂负责定位,手部负责抓取。每一层都有明确的职责边界,但这也意味着系统复杂、成本高昂、灵活性受限。
研究团队的方案则打破了这种层级。他们让机械手直接承担移动功能——通过手指的协调动作实现爬行、翻滚或跳跃式位移,同时保留抓取和操作能力。这意味着同一套硬件既可以是"腿",也可以是"手"。
这种设计理念背后有一个关键洞察:在特定场景下,机器人不需要像人类那样拥有完整的身体结构。如果任务环境相对简单,一只具备移动和操作能力的机械手可能比一台完整的人形机器人更实用、更经济。
技术实现的关键挑战
要让一只机械手独立移动,研究团队需要解决几个核心问题:
- 运动控制:手指关节的自由度原本是为精细抓取设计的,现在需要重新规划用于产生位移的协调动作模式
- 稳定性:脱离固定基座后,机械手需要在不平坦表面上保持平衡,这对实时控制提出了更高要求
- 任务切换:同一硬件如何在移动模式和操作模式之间平滑过渡,是系统设计的关键难点
团队通过对现成硬件进行"少量修改"并配合训练来解决这些问题。虽然报道未披露具体的算法细节和实验数据,但这一方向本身已经足够引人注目。
为什么这很重要
这项研究的意义不仅在于技术本身,更在于它对机器人设计范式的挑战。当前机器人行业正朝着两个方向发展:一是通用人形机器人,追求形态上的类人化;二是专用机器人,针对特定任务优化。而"多用途身体部件"提供了第三条路径——用更少的硬件完成更多的事情。
对于搜索救援、太空探索、危险环境作业等场景,这种设计尤其有吸引力。在这些环境中,部署一台完整机器人可能成本过高或风险过大,而一只能够自主移动并执行操作的机械手,或许是一种更务实的解决方案。
当然,从实验室演示到实际部署还有很长的路。机械手的移动效率、续航能力、在真实复杂环境中的鲁棒性,都是需要进一步验证的问题。但至少,这项研究让我们重新思考了一个基本问题:机器人的边界,究竟应该由形态决定,还是由能力决定?
